
四百米短跑三维动作捕捉,技术细节全面呈现
四百米短跑三维动作捕捉技术细节全面呈现,它把起跑弯道直道和冲刺拆成可量化的关节角度地面反作用力与质心轨迹。对教练和运动员而言,这不是炫技,而是寻找零点零几秒的来源。迈克尔约翰逊和韦德范尼凯克时代之后,四百米竞争更依赖数据。动作捕捉让肉眼看不见的细节显形。
在训练场或实验室,运动员身穿贴有反光标记点的紧身衣,围绕跑道布置多台红外高速摄像机。系统以二百至五百赫兹采样,同步记录测力台惯性传感器和肌电信号。摄像机先标定,把空间坐标误差压到毫米级。韦德范尼凯克团队与安娜博塔曾用类似方案分析弯道。
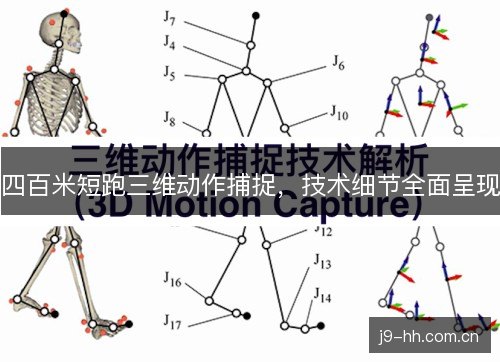
正式采集前,运动员先做标准热身,再按比赛节奏完成起跑加速弯道直道和冲刺。每趟跑动被切成多个动作周期,触地腾空摆臂和躯干旋转分别标记。若某帧标记被遮挡,算法会用残差和逆向运动学补全。数据随后进入滤波与平滑,避免把噪声当成技术,最终得到三维骨架。
三维动作捕捉常采用全身模型,头胸骨盆四肢共放置数十个标记点。系统重建每帧三维坐标后,计算髋膝踝肩肘关节角度和角速度。九游质心轨迹步长步频触地时间与腾空时间随之生成。对四百米而言,左右腿差异和骨盆旋转尤其关键,它们决定弯道能否省力。
起跑器设置与出发姿势决定前几步。运动员前脚掌抵住踏板,后腿膝关节约九十度,髋部高于肩部。三维捕捉显示,优秀选手在枪响后先推髋再伸膝,避免过早直立。地面反作用力峰值可达体重的数倍,方向偏前上方。起跑角度差一度,后程要还债。因此起跑器位置被反复微调。
从起跑到六十米左右,身体从低姿逐渐抬起。步频与步长同时增长,但步长贡献更大。三维数据表明,顶尖选手触地时间缩短,垂直振幅控制得很低。摆臂幅度与对侧腿摆动形成补偿,减少左右晃动。迈克尔约翰逊的经典技术常被拿来做对比,他的躯干稳定被视为模板。
四百米有两段弯道,向心力迫使身体内倾。三维动作捕捉测量躯干倾角骨盆侧倾和支撑腿压力中心。右腿在弯道常承担更多推进,左腿更多制动与导向。摆臂也出现不对称,右臂后摆更积极。基拉尼詹姆斯与肖恩米勒尤博的弯道姿态常被分析,内倾不足会外甩。
进入最后直道,运动员试图维持最高速度。三维数据显示,触地时间约零点零八至零点一二秒,腾空时间更长。垂直刚度与踝关节刚度决定能量回弹效率。髋伸展不足会让步长下降,膝抬高不足则影响摆动速度。昆西霍尔等选手的后程技术被逐帧拆解,细节惊人。
最后一百米是四百米的分水岭。肌肉酸化与磷酸原耗竭让动作变形,步频尚可维持,步长明显缩短。触地时间延长,垂直振幅增加,躯干后仰或左右摇摆。三维捕捉能定位哪一侧先崩,是髋屈肌疲劳还是踝背屈不足。玛丽塔科赫的训练数据常被引用。
四百米主要依赖无氧糖酵解和磷酸原系统,氧摄取在前半程有限。三维动作捕捉与气体代谢血乳酸采样同步后,可看到速度下降与代谢压力之间的时间差。许多运动员在三百米处仍看似轻松,技术指标已提前报警。教练克莱德哈特强调配速与放松。
地面反作用力三维曲线揭示制动推进与支撑。水平冲量决定加速,垂直冲量影响重心起伏。关节力矩逆动力学计算后,可得到髋伸肌膝伸肌和踝跖屈肌功率。范尼凯克在里约奥运会破世界纪录时,后程仍保持较高髋功率。这说明力学效率可延缓崩溃。
把运动员的三维骨架与迈克尔约翰逊韦德范尼凯克肖恩米勒尤博等模板叠加,能看出步长来源和触地策略。有人靠高步频,有人靠长步幅。教练安娜博塔曾说,数据不会替人跑,但能指出该改哪里。赛车者田径俱乐部与MVP田径俱乐部都曾公开相关方法。这种对比不是复制。
训练中,三维动作捕捉可生成即时反馈。运动员跑完一趟,屏幕显示步长触地时间和骨盆倾角曲线。教练据此调整起跑器摆臂或弯道内倾。长期追踪能发现疲劳性技术衰退,提前安排减量或力量训练。钻石联赛和世界田径锦标赛的热身区已出现便携系统。
三维动作捕捉并非万能。实验室跑道短,无法完整复制四百米比赛;标记点可能被遮挡,算法补全带来误差。测力台只能覆盖少数步,惯性传感器会漂移。赛场风对手和观众压力也难以数字化。因此数据必须与训练经验和比赛录像结合,单看曲线容易误判。
无标记动作捕捉与人工智能正在进入田径场。多台普通摄像机即可重建骨架,深度学习减少标记遮挡问题。可穿戴惯性单元能记录整场比赛,实时传回步长和触地时间。未来在洛杉矶奥运会等大赛,观众或许能看到部分生物力学数据。昆西霍尔和肖恩米勒尤博等选手会继续受益。
四百米短跑三维动作捕捉把经验拆成可验证的细节。起跑角度弯道内倾触地时间与髋功率不再是模糊感觉,而是可比较的数值。它不会替运动员承担酸痛,却能让训练更有方向。当更多教练和选手掌握这些语言,四百米的极限或许会被重新书写。